
Ego 第一视角视频数据采集服务,解锁家庭场景具身智能新可能
VIRDYN - VDEGO - DATA
随着人形机器人与 VLA 视觉语言模型快速迭代,家庭服务机器人正从实验室走向真实家居环境。但杂乱多变的居家环境、碎片化家务流程,让仿真数据难以适配真实落地需求,真实第一视角 Ego 数据,正在成为家庭具身智能突破的关键底座。
Ego 第一视角采集,以人眼等同的视角记录完整操作流程,同步采集视觉画面、头部运动轨迹、空间姿态等多模态信息,完整复刻 “看到什么,就做什么” 的行为逻辑,补齐仿真与现实之间的鸿沟。
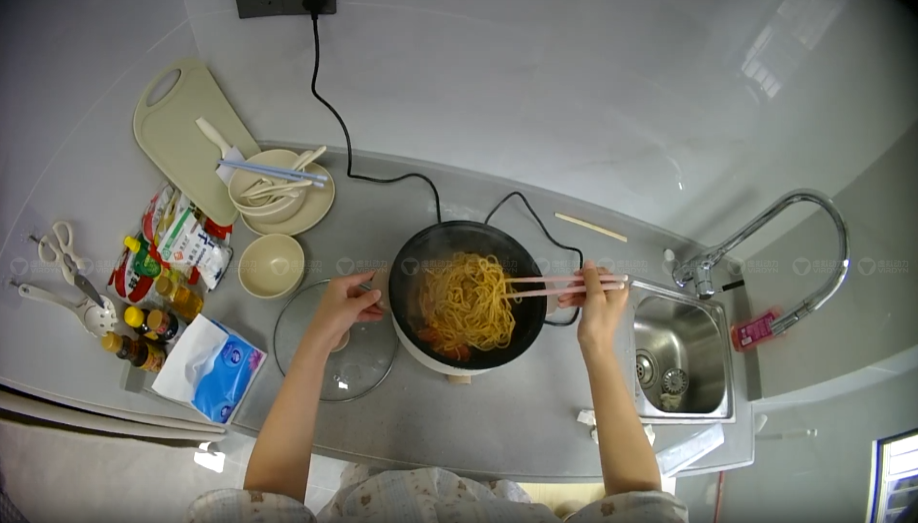
家庭场景任务具备极强的生活化与碎片化特征,洗碗、做饭、套枕头套、挂衣服、扫地拖地、喂猫等日常行为,动作流程没有标准化模板,物品摆放位置随机,环境干扰因素多。想要训练出能适配普通家庭的服务机器人,就需要大量真实环境下的第一视角样本。通过 Ego 采集,完整记录人类完成家务时的视野变化、手眼协同逻辑、物体交互细节,为模仿学习、世界模型训练提供高价值素材,帮助模型理解居家环境下的操作逻辑,提升机器人在真实家庭中的泛化能力。
想要做好家庭场景 Ego 数据,不仅需要硬件实时同步,还要适配居家复杂光照、狭小空间,兼顾采集便捷性与数据输出标准化,这对整套采集工具链提出较高要求。
虚拟动力 Ego 第一视角数据采集服务,针对家庭场景完成深度适配,头戴式采集终端轻量化易佩戴,无需复杂布线,可在普通居家环境中完成洗碗、做饭、家务收纳、宠物照料等全类型任务采集,同步输出 RGB 图像、IMU 姿态轨迹,可搭配动捕手套补齐手部动作信息,输出可直接对接机器人“思考与行动流水线”的标准化数据格式。
同时提供硬件自采与一站式代采两种模式,企业与科研机构既可以采购设备自建数据集,也可以直接交付任务需求,由平台完成场景适配、采集、预处理全流程,交付清洗对齐后的可用数据集,降低家庭场景具身数据的获取门槛,助力家庭服务机器人技术落地。