
让机器人“看见”真实办公场景:虚拟动力Ego第一人称数据采集服务
2026-08-07 10:00
VIRDYN - VDEGO - DATA
当机器人走进办公室,能够为来访客户递上一杯温水、帮忙打印文件、给绿植浇水、会议调试或清理桌面垃圾时,这些看似简单的操作背后,依赖的是海量真实场景数据的训练。虚拟动力推出的Ego第一人称视角数据采集定制化服务,正是为了解决机器人学习真实世界交互的难题而设计,帮助办公场景下的服务机器人更精准地理解并完成工作任务。
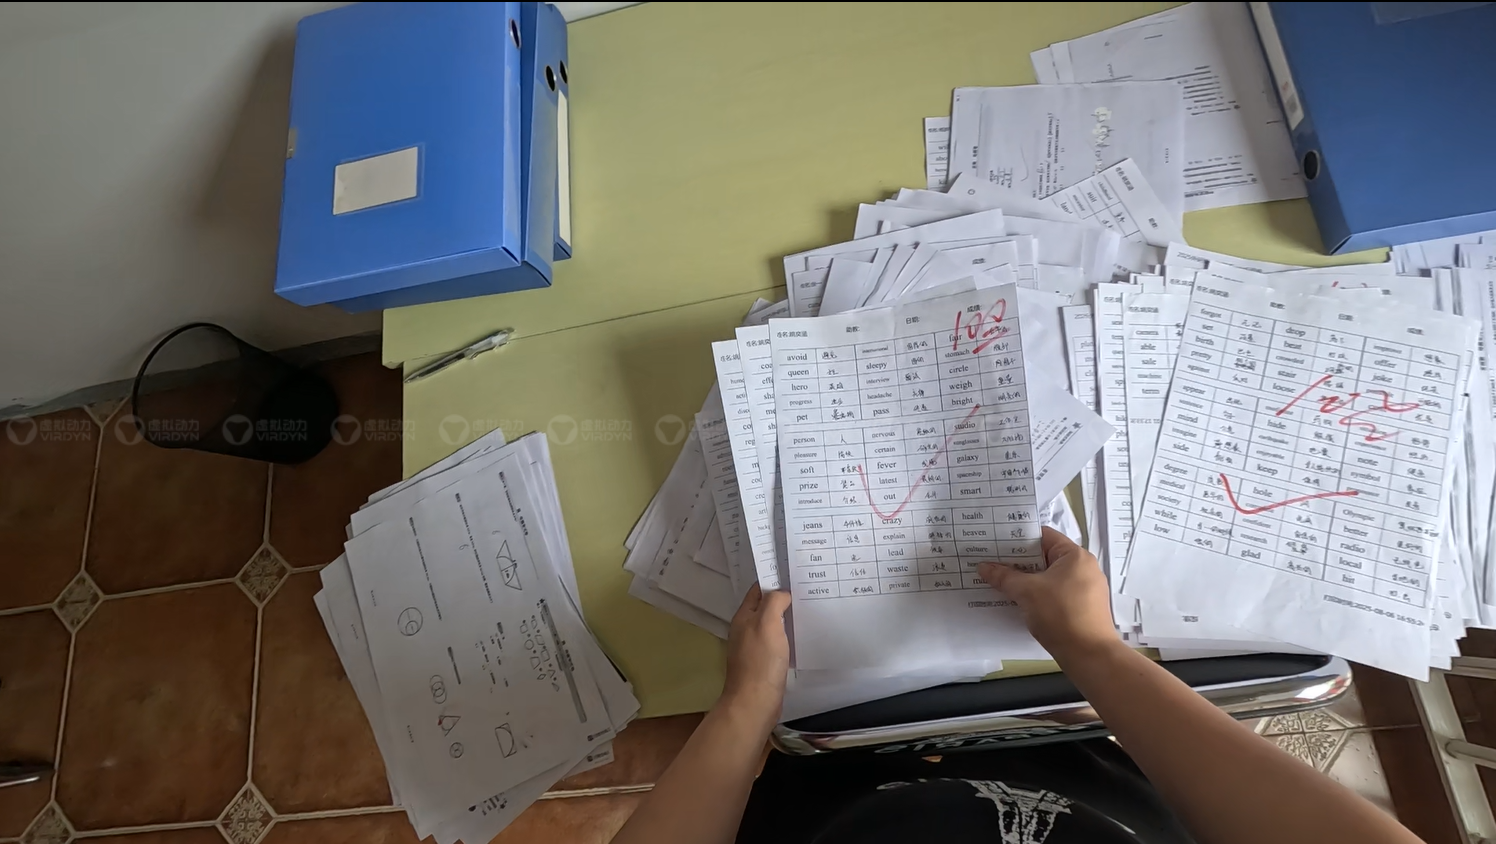
虚拟动力Ego数采服务采用第一人称视角,通过VDego-c2头戴设备真实记录人类在办公场景中的自然操作过程。聚焦精细手部动作,记录抓取、摆放等操作细节,适配人形机器人、移动机器人、工业机器人的感知决策训练需求。
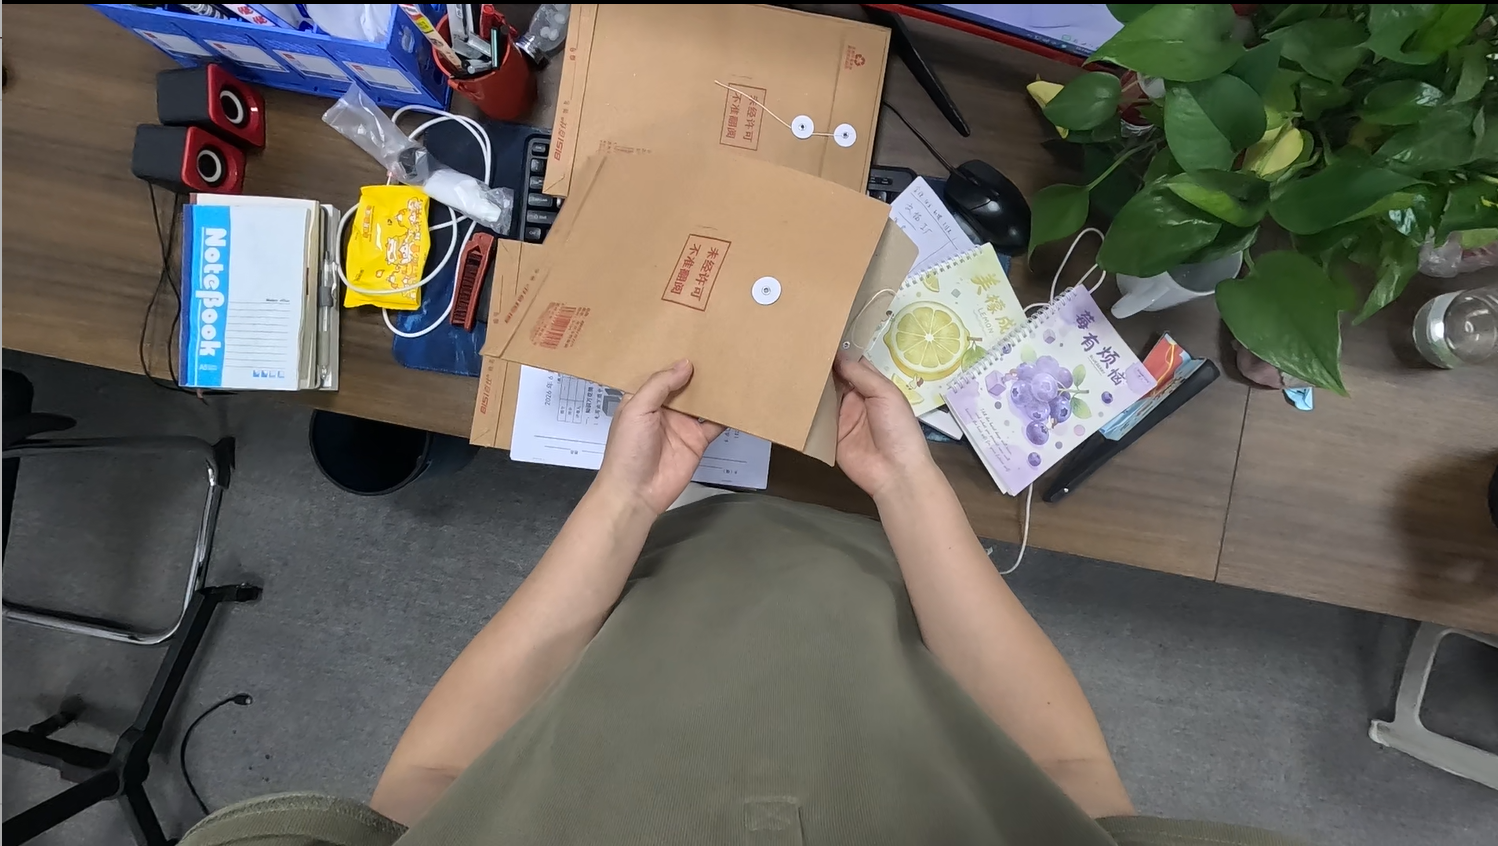
针对办公领域的具体需求,虚拟动力提供灵活的定制化数据采集服务。团队会根据客户实际部署的办公环境,从需求沟通、场景搭建开始,安排采集人员在真实的工位、茶水间、会议室等区域执行日常任务,同步采集第一视角视频数据。随后,专业团队会对采集到的原始数据进行清洗与精细标注,确保数据具备可用于模型训练的质量,最终交付标准化高质量的训练数据集,支持mp4、avi、csv、json、PCD、PLY等主流格式,附带完整说明文档,开箱即用。这一全流程闭环服务减少了客户在各个环节上的时间成本和投入成本,让数据从采集到应用更加高效。
在数据获取方式上,虚拟动力也提供了多元选择。客户可以购买头戴设备自主采集,也可以直接委托虚拟动力完成从需求沟通到交付数据集的一体化服务,或在数据商城中选用所需场景的成品数据。
对于追求成本与效率的办公机器人研发项目而言,虚拟动力Ego数据采集服务以相对可控的成本,助力机器人更快地“看懂”真实的办公世界,让智能化服务真正落地。