
虚拟动力Ego第一人称数据采集,赋能家居宠物领域机器人智能交互
VIRDYN - VDEGO - DATA
随着机器人技术向家庭服务场景深度延伸,真实环境下的交互数据已成为制约具身智能落地应用的关键资源。当机器人走进客厅,遇上旺盛的宠物经济,解锁未来智能养宠新体验。尤其在家庭宠物服务领域,机器人需要执行梳毛、清理猫砂盆、精准投喂等多项精细操作,其对环境感知与动作策略的要求较高。虚拟动力EGO第一人称视角数据采集服务致力于为家居宠物场景提供低成本、高效率、高质量的数据支撑。
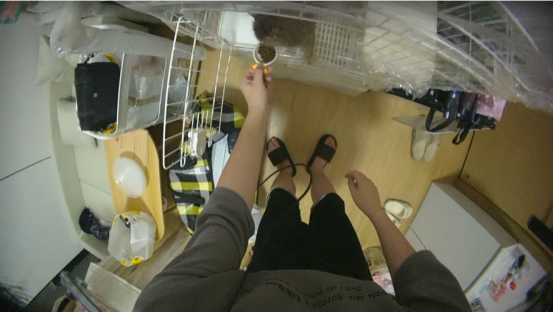
虚拟动力数据采集仅需通过头戴式设备完成,采集人员可以自然地在真实搭建的家居环境中行动,模拟日常宠物护理的全流程工作。从需求沟通开始,到布置各类具体场景,再到执行梳毛、铲屎、清洗猫砂盆、开罐头、投喂化毛片等一系列任务,虚拟动力VDEgo-c2头戴设备能够以第一人称视角实时记录每一个操作细节。这种视角高度契合机器人未来在家庭中独立作业时的观察模式,使得采集到的视觉与动作数据具有极高的仿真迁移价值。
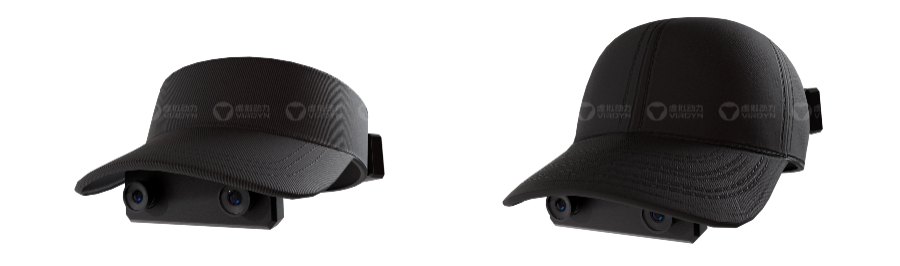
在技术实现上,虚拟动力VDEgo-c2头戴设备同时支持在线与离线采集模式,可根据项目现场的实际情况灵活切换。采集过程中,所有原始视频数据均能实时写入设备内置的SD卡,确保数据存储的安全性与连续性,避免因网络波动造成数据丢失。同时,采集人员可实时预览当前拍摄画面,以便及时调整采集角度与操作节奏,从而保障原始素材的整体可用率。这种采集方式不仅将人员培训成本与硬件投入降到最低,还显著提升了数据获取的效率,使得大规模、多场景的数据积累成为可能。
虚拟动力提供从采集到交付的全流程闭环服务。原始数据采集完成后,将由专业技术人员进行系统化的数据清洗与标注。经过精细化处理的成品数据,可直接用于机器人视觉感知模型的训练,帮助机器人准确理解任务目标与操作对象之间的关系。除了定制化数据采集服务,虚拟动力能够提供多种场景的成品数据集,满足不同客户在机器人功能开发上的差异化需求。