
实景采集轻松落地,Ego第一人称视角数据采集服务打通具身智能训练数据链路
2026-07-27 12:15
VIRDYN - VDEGO - DATA
当下很多机器人研发团队都苦于缺少贴合现实工况的第一视角素材,想要落地适配真实场景的具身智能模型,高质量的实景数据集是不可或缺的基础。广州虚拟动力推出的Ego第一人称视角数据采集服务,以轻量化、高适配的完整方案,为各类智能算法的迭代补齐数据资源。
Ego第一人称视角数据采集服务有着十分宽泛的场景覆盖能力,团队扎根各行各业的一线实景开展采集工作。小到居家日常操作、商超的货品理货,大到仓储转运、工地施工、医疗操作、道路通行、车辆维保、职业技能培训,大量不同类型的作业场景都可以完成数据收录,场景资源库还在持续更新,能够响应各个细分领域的采集需求。
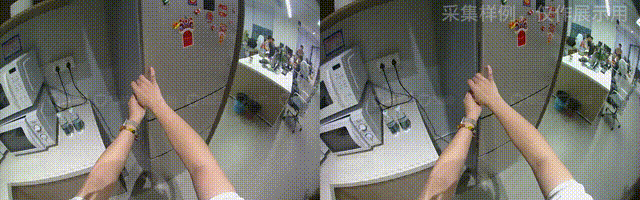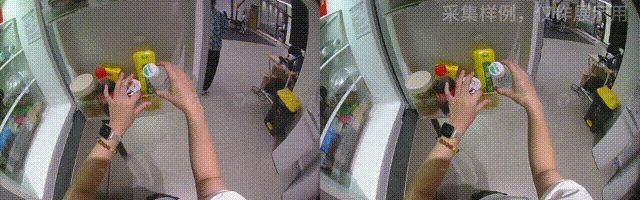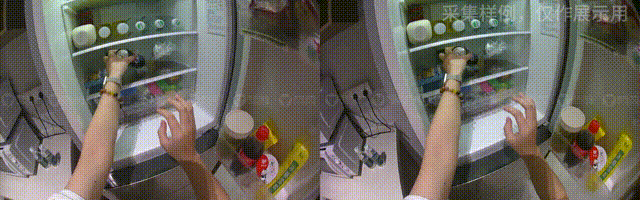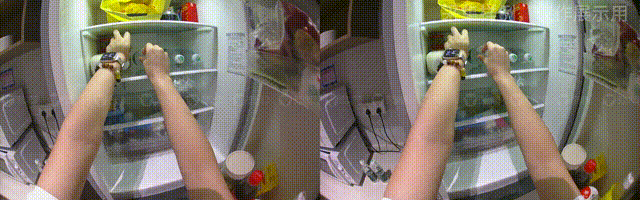
整套服务设置了两套分工清晰的工作模式,全流程的落地门槛不高。外出采集环节搭载Ego采集设备,可以同步采集RGB画面、惯性传感参数、手部姿态等多模态信息,完成多组数据的时序校准。后台的一体化数据管理平台承接后续全部的处理工作,AI筛查搭配人工核验,完成画面去噪、动作切分、关节点位以及场景语义的标注,筛除画质较差、信息残缺的低质量样本。
为了适配不同方向的个性化需求,Ego落地了一套标准化的四步定制采集流程。前期沟通项目需求,划定对应的采集标准;实地采集阶段支持远程调控、离线运行,保障各个场景的数据样本分布均衡;完成采集之后执行多轮清洗与质检工作;最终输出兼容主流训练框架的数据集,配套完整的使用说明,交付之后就能够直接投入模型训练。

依托虚拟动力自研软硬件的全链路能力,Ego第一人称视角数据采集服务已经沉淀出实景采集成果,可以以轻量化的落地模式,为大量科研与产业团队提供稳定可靠的数据支撑,助力具身智能项目快速推进。