
Ego定制化数采服务赋能汽车零部件分拣智能化升级
VIRDYN - VDEGO - DATA
在汽车零部件分拣的复杂作业场景中,零部件的分类、搬运与储存环节对自动化设备的感知与决策能力提出了极高要求。虚拟动力依托自研Ego第一视角采集设备提供的定制化数据采集服务,能够为汽车零部件分拣机器人提供高质量、高适配的原始数据支撑,有效解决模型训练中的长尾问题。
该服务的核心优势在于其全流程的定制化闭环。在项目启动阶段,技术团队会进行需求沟通,根据具体的零部件类型、货架布局及机械臂作业范围,量身打造数采方案。通过评估场景复杂度,制定精细化的排期计划,并搭建符合真实作业逻辑的结构化任务卡。这种前置性的方案定制,确保了后续采集的数据能够精准覆盖操作指令与关键动作要点,避免了无效数据的产生,从源头上保证了数据与业务场景的高度契合。
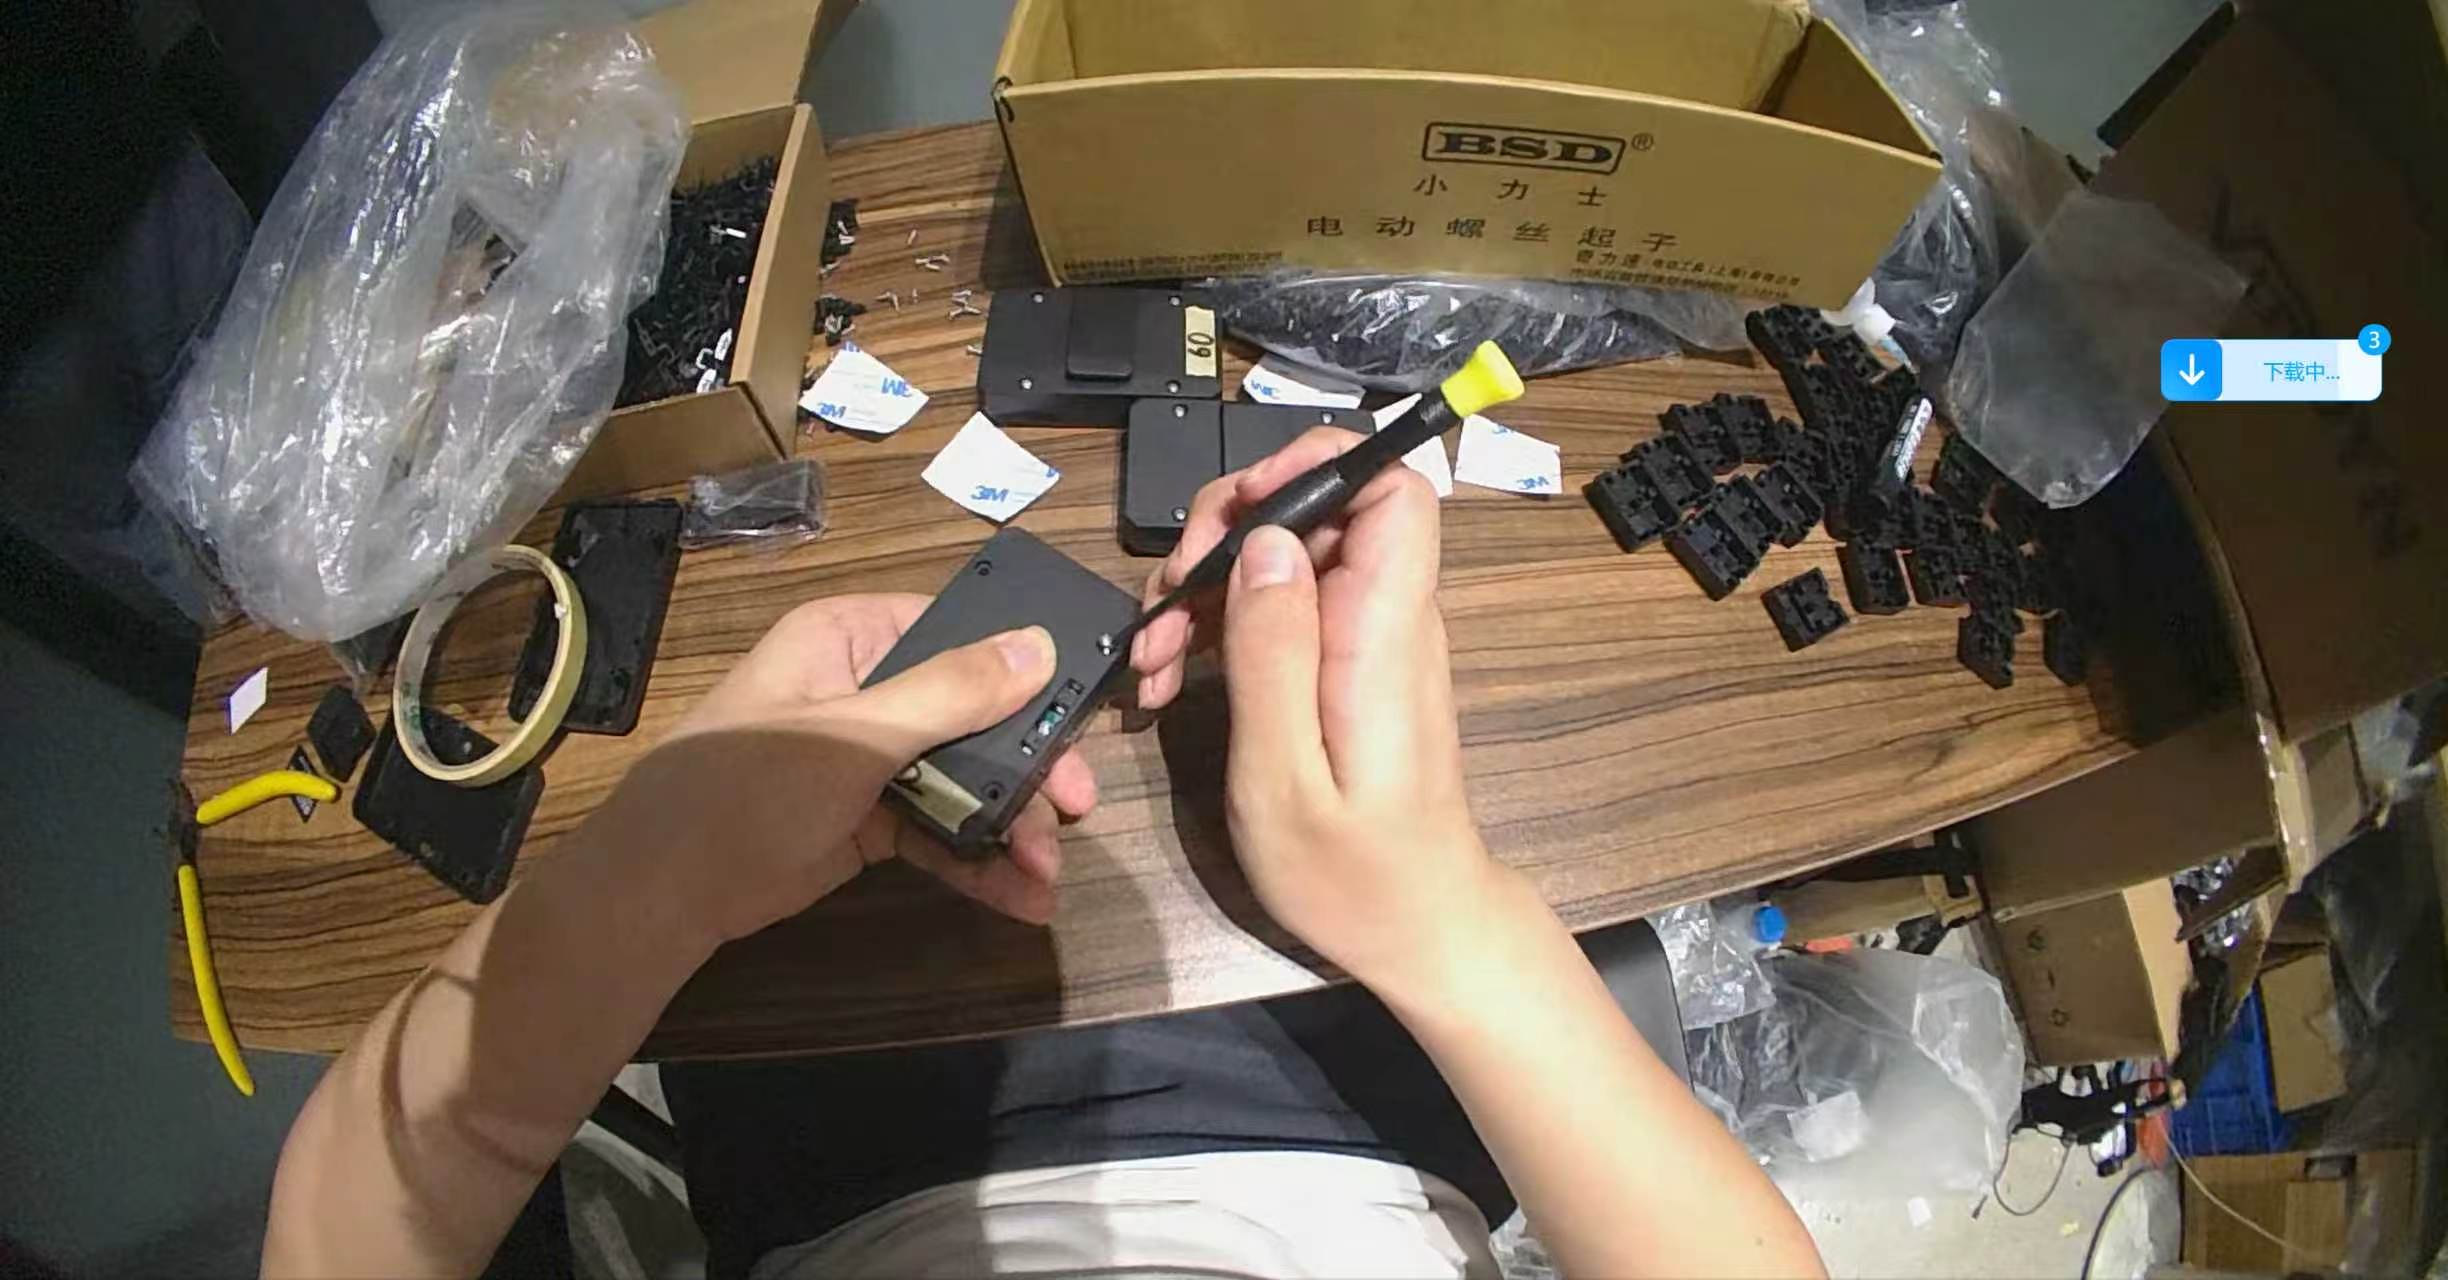
这款设备能够同步采集RGB视频、IMU传感数据、时间戳以及位姿标定参数,确保了多模态数据的严格时序对齐,这对于还原机械臂或工人的真实操作视角至关重要。设备支持离线独立采集与在线远程控制两种模式,采集人员只需佩戴设备,按照标准化的任务序列卡执行分拣、抓取、放置等动作,即可在保证动作规范的同时,实现场景的完整覆盖。
针对汽车零部件分拣的特殊需求,服务涵盖了相机轨迹重建解算、视频图像畸变矫正以及采集环境的3D点云重建。更为关键的是,系统能够对骨骼关键点、手部动作进行高精度的3D位姿标注,并结合AI预标注与人工协同的双重质量保障机制,完成动作分类与行为语义标注。经过多轮质检复核修正后的数据集,不仅剔除了噪声干扰,还保留了丰富的语义信息,直接对接具身智能VLA及世界模型等主流算法框架。最终交付的标准化数据集支持MP4、PCD、JSON等多种格式,为汽车零部件分拣机器人的模型迭代与算法训练提供了坚实的基础设施,助力企业加速实现仓储物流的智能化转型。