
机器人数据采集的三大路线与Ego第一视角数据的价值
VIRDYN - VDEGO - DATA
2026年,具身智能行业形成了一项关键共识——这一年是具身智能的“数据元年”。行业普遍认为,能实现通用自主能力的具身大模型,至少需要千万小时级的高质量真实交互数据。
面对海量数据需求,业内逐渐形成了三类主流数据采集范式,各有其适用场景与技术特征:
Ego数据(第一视角数据):规模化原材料的基石
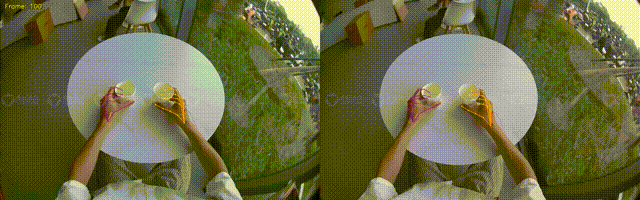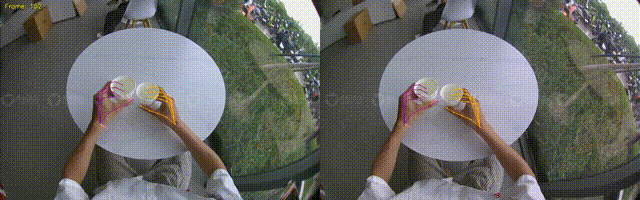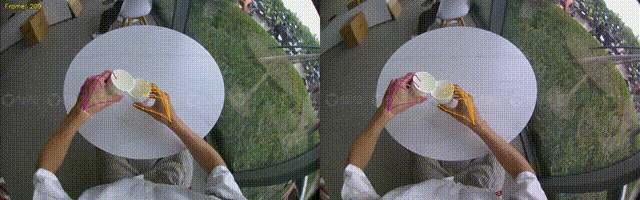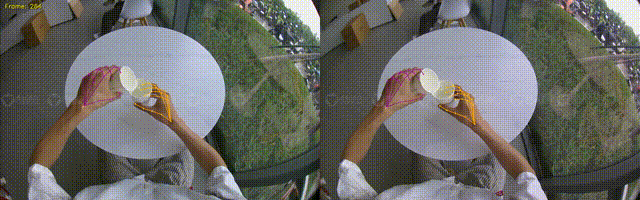
Ego(Egocentric)数据,即第一视角数据,通过头戴式相机或可穿戴设备采集人类执行任务时的主观视角视频与运动轨迹。其核心优势在于海量、真实、多样化——采集者可以在日常环境中自然完成各类操作,无需复杂设备部署,单位采集成本极低。从数据属性来看,Ego数采更侧重于提供"原材料"级别的视觉与运动信息。这类数据适用于世界模型预训练、VLA模型的表征学习等场景,是构建具身智能基础认知能力的"语料库"。
UMI数据(通用操作接口):工业化生产的标准化方案
UMI(Universal Manipulation Interface)采用手持轻量化末端设备,在采集人手操作的同时记录夹爪开合、手腕姿态等关键参数。其设计目标是实现生产成本可控、格式统一的工业化数据流水线。相比第一视角数据的"广撒网"模式,UMI更强调数据的标准化与可复用性,适合特定操作技能的批量复制与迁移。
Teleop数据(遥操作数据):高精度的质量标杆
Teleop(Teleoperation)通过动捕或VR设备直接控制真实机器人本体进行操作,同步记录视觉、力觉、关节角度等多模态信息。这类数据采集方式的质量最高、信息维度最完整,但伴随而来的是高昂的硬件成本与专业操作人员投入,通常用于关键技能的精细化采集与模型验证。
在Ego数采领域,部分厂商已开始探索兼顾数据安全与工程效率的技术方案。广州虚拟动力的VDEgo-C2双目第一视角头戴式数据采集设备,其产品逻辑体现了几个值得关注的技术取向:
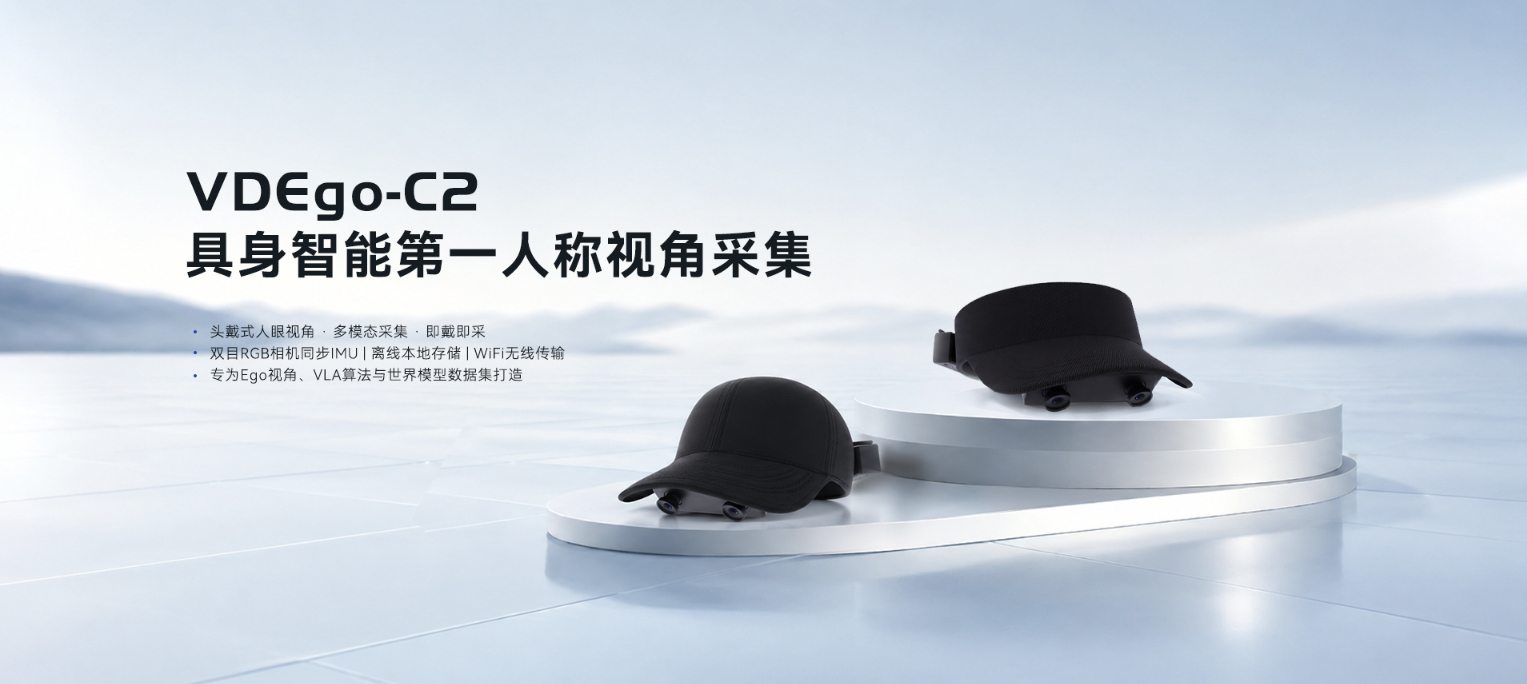
1、离线采集架构:支持在无网络环境下完成第一视角数据的全程录制,摆脱对现场网络条件的依赖,拓展了工业现场、户外场景等复杂环境下的采集可能性。
2、本地加密存储:原始数据在设备端完成加密处理后再进行存储或回传,降低敏感信息泄露风险,这对于涉及商业环境或个人信息场景的数据采集尤为重要。
3、WiFi回传与离线解算:采集完成后可通过WiFi批量回传至工作站,三维轨迹支持离线解算,既保障了数据流转效率,也为后续与VLA训练框架、世界模型数据集的对接预留了工程接口。
这类方案的价值不在于单点技术的突破,而在于将Ego数采从"实验性工具"推向"可规模化部署的生产力工具",使其能够嵌入到机器人数据工厂的标准流程中。对于从业者而言,理解不同数据采集路径的技术边界与适用场景,选择符合自身研发节奏的数据策略,或许比追逐单一算法指标更具长期价值。